
Design och forskning av en ny typ av högprecisionskraftsensor med sex axlar
2025-03-01
Traditionella enaxliga kraftsensorer kan inte längre tillgodose behoven hos modern produktion och teknik. Sexaxliga kraftsensorer lockar alltmer uppmärksamheten hos många forskare. Sexaxliga kraftsensorer kan mäta krafter och vridmoment i sex riktningar samtidigt och används i stor utsträckning inom maskiner, robotarmar, flyg, biomedicin och andra områden. De sexaxliga kraftsensorerna som för närvarande studeras har dock generellt många problem. Sensorer med hög precision och hög känslighet behövs omgående för vidare forskning. Denna artikel kombinerar teoretisk analys, finita element-simulering och simuleringsexperiment och optimerar sensorns struktur på basis av befintlig sensorforskning. En ny typ av högprecisionskraftsensor med sex axlar föreslås. Det huvudsakliga forskningsinnehållet inkluderar:
1. Efter en djupgående analys av sensorns olika prestanda och utforskande av lagen om förändringar i sensorprestanda med sensorgeometriska parametrar. En ny typ av sammansatt balktyp med sex-axlig kraftsensorstruktur föreslås. Sensorn har en enkel struktur, tydlig deformation och enkel manövrering av patchpositionen. Det ortogonala testet och simuleringsmetoderna för finita element används för att bestämma storleksparametrarna för sensorn.
2. Använd abaqus analysmjukvara för att bygga sensormodellen och utför statisk och dynamisk analys på sensorn. Töjningsfördelningen av sensorn under den externa kraftbelastningen och den naturliga frekvensen för de första sex beställningarna av sensorn erhålls. Resultaten visar att sensorn har god linjäritet.
3. Baserat på grundprincipen för Whits surge cup, bestäm layouten för den sexdimensionella kraftsensorn. Baserat på analysresultaten av finita elementmetoden, bestäm deformationsområdet för den elastiska kroppen, kombinera skalan på sensorstrukturen och utför en rimlig layout på den. Och öka uteffekten på lämpligt sätt och minska det interdimensionella kopplingsproblemet för den sexdimensionella kraftsensorn på lappen.
4. Utveckla en speciell kalibreringsanordning för sensorn. Utforma en uppsättning speciella sensorkalibreringsanordningar enligt sensorns struktur och form. Enligt resultaten från simuleringsexperimentet är sensorn frånkopplad. Använd kvadratmetoden och BP-neurala nätverksmetoden för att beräkna förhållandet mellan dem och slutföra kalibreringsstudien av sensorn. Studien visar att BP-neurala nätverksmetoden har en bättre frikopplingseffekt.
RELATED NEWS
-
Precision i små utrymmen: Changzhou Right Measurement avslöjar nya högpresterande miniatyrkompressions- och spänningslastceller
Precision i små utrymmen: Changzhou Right Measurement avslöjar nya högpresterande miniatyrkompressions- och spänningslastceller
-
Changzhou Right Measurement lanserar ny lastcell av bälgtyp: den ultimata lösningen för hygieniska och tuffa miljöer
CHANGZHOU, KINA – Changzhou Right Measurement And Control System CO., LTD., en ledande innovatör inom industriell vägningsteknologi, är stolta över att tillkännage den officiella lanseringen av sin senaste Bellow Type Load Cell. Konstruerad för precision och byggd för att motstå världens mest krävande produktionslinjer, är denna nya produkt inställd på att omdefiniera tillförlitlighet inom livsmedels-, läkemedels- och förpackningssektorerna.
-
Kan en kolumnkraftsensor användas för strukturell hälsoövervakning
Strukturell hälsoövervakning (SHM) har blivit allt viktigare inom modern teknik i takt med att infrastruktursystem växer sig större, mer komplexa och mer krävande när det gäller säkerhet och tillförlitlighet. Broar, byggnader, industriramar och tunga maskiner förlitar sig alla på korrekt lastinformation för att upptäcka tidiga tecken på skada eller trötthet. I detta sammanhang får pelarkraftssensorer uppmärksamhet som en praktisk lösning för långsiktig strukturell övervakning. Men kan en kolonnkraftsensor verkligen användas för strukturell hälsoövervakning? Svaret är ja – när det tillämpas korrekt.
-
Hur man kalibrerar en kolumnkompressionskraftsensor i fält
Kolumnkompressionskraftsensorer används ofta i tunga industriella applikationer som pressmaskiner, strukturella tester, lastövervakning och vägningssystem. Fältkalibrering är väsentlig för att säkerställa noggrann kraftmätning, särskilt efter installation, underhåll eller långvarig drift. Till skillnad från laboratoriekalibrering måste fältkalibrering ta hänsyn till verkliga driftsförhållanden samtidigt som stilleståndstiden minimeras. Den här artikeln förklarar hur man kalibrerar en kolumnkompressionskraftsensor i fält med praktiska och pålitliga metoder.
-
Vanlig felsökning för kommunikationsfel i vägningsmodulen
Vägningsmoduler är viktiga komponenter i moderna industriella vägningssystem, vilket möjliggör noggrann dataöverföring mellan lastceller, kopplingslådor och styrsystem. I applikationer som silos, tankar, transportörer och plattformsvågar är stabil kommunikation avgörande för tillförlitlig viktmätning och processkontroll. Kommunikationsfel kan dock uppstå på grund av en mängd olika mekaniska, elektriska och miljömässiga faktorer. Att förstå vanliga problem och hur man felsöker dem hjälper till att minimera driftstopp och bibehålla systemets noggrannhet.
-

Hur man kalibrerar ett industriellt vägningssystem med flera moduler
Industriella vägningssystem med flera moduler används i stor utsträckning i silos, tankar, trattar, transportvågar och tunga plattformar där flera lastceller arbetar tillsammans för att mäta vikten exakt. Korrekt kalibrering är avgörande för att säkerställa konsekventa avläsningar, regelefterlevnad och tillförlitlig processkontroll. Den här artikeln förklarar hur man kalibrerar ett industriellt vågsystem med flera moduler, och beskriver bästa praxis som hjälper till att bibehålla långsiktig noggrannhet och prestanda.
-
Vad får en flänskraftsensor att ge instabila avläsningar
Flänskraftssensorer används ofta i industriella applikationer för att mäta klämkraft, kompression och förspänning i bultförband, flänsförband och mekaniska sammansättningar. Deras förmåga att ge feedback i realtid är avgörande för att säkerställa säkerhet, prestanda och tillförlitlighet. Men i praktiken stöter användare ibland på instabila eller fluktuerande avläsningar, vilket kan äventyra systemets noggrannhet och driftseffektivitet. Att förstå de vanligaste orsakerna till instabila avläsningar kan hjälpa ingenjörer och tekniker att upprätthålla exakt kraftmätning.
-
Hur man installerar en flänskompressionskraftsensor på en skruvförband
Flänskompressionskraftsensorer används i stor utsträckning för att mäta klämkraft och förspänning i bultförband inom industrier som mekanik, energi, fordon och industriell automation. Korrekt installation är avgörande för att säkerställa exakt kraftmätning, långsiktig stabilitet och tillförlitliga data. Den här guiden förklarar hur man korrekt installerar en sensor för flänskompressionskraft på en skruvförband, med praktiska steg och bästa praxis som lämpar sig för ingenjörer och tekniska användare.
-
Hur man väljer en enpunktsbelastningscell för en bänkvåg
Bänkvåg, även känd som bordsvåg eller plattformsvåg, används ofta i detaljhandeln, laboratorier, lager och lätta industriella miljöer. Hjärtat i dessa vägningssystem är enpunktslastcellen, en sensor som är speciellt utformad för att leverera exakta mätningar även när lasten placeras utanför mitten. Att välja rätt enpunktslastcell för en bänkvåg är avgörande för att uppnå långsiktig noggrannhet, tillförlitlighet och överensstämmelse med applikationskrav.
-
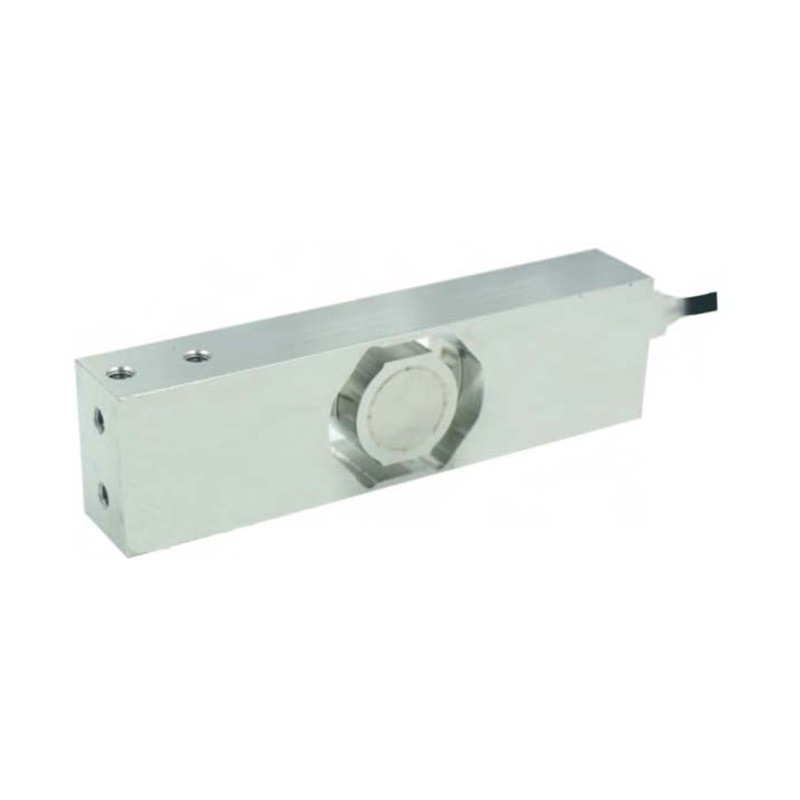
Vad är arbetsprincipen för en enpunktslastcell
Enpunktslastceller är bland de mest använda vägningssensorerna i moderna mätsystem. De finns ofta i elektroniska detaljhandelsvågar, bänkvågar, medicinsk utrustning och lätta industriella vägningsplattformar. För nybörjare eller användare som söker en tydlig teknisk förståelse, att lära sig hur en enpunktslastcell fungerar ger en solid grund för att förstå lastmätningsteknik.
-
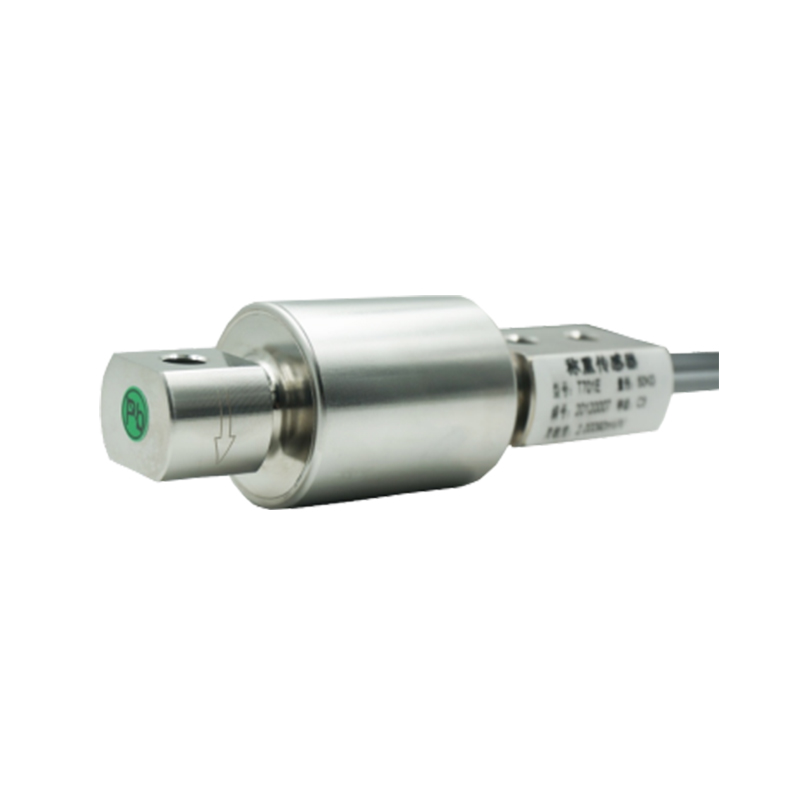
Vilka faktorer påverkar noggrannheten hos en bälglastcell
Bälglastceller används i stor utsträckning i industriella vägningssystem, särskilt i applikationer som tankar, silos, trattar och doseringsprocesser. Deras kompakta struktur och förmåga att hantera kompressionsbelastningar gör dem till ett populärt val inom tillverkning, kemisk bearbetning och livsmedelsindustri. Men att uppnå tillförlitliga och exakta mätningar beror på flera faktorer. Att förstå vad som påverkar noggrannheten hos en bälglastcell är viktigt för systemdesigners, ingenjörer och operatörer som vill ha konsekventa vägningsresultat.
-
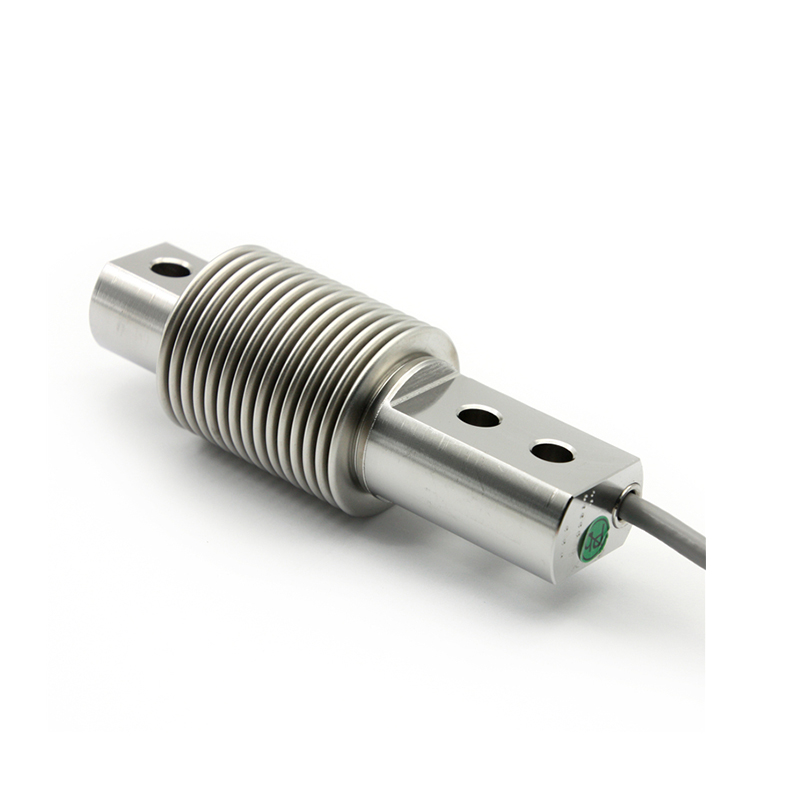
Hur man korrekt monterar en lastcell av bälgtyp
Lastceller av bälgtyp används i stor utsträckning i industriella vägningsapplikationer såsom tankar, magasin, silos och doseringssystem. Kända för sin höga noggrannhet och förmåga att kompensera för felinriktning, kräver dessa lastceller fortfarande korrekt installation för att leverera tillförlitlig och långsiktig prestanda. Att förstå hur man korrekt monterar en lastcell av bälgtyp är avgörande för att uppnå exakt mätning och skydda sensorn från skador.
-

Vad är en 6-axlig kraftsensor
I takt med att automatisering, robotteknik och intelligent tillverkning fortsätter att utvecklas har exakt kraft- och vridmomentmätning blivit allt viktigare. Bland de mest avancerade avkänningsteknikerna är den 6-axliga kraftsensorn, en enhet designad för att mäta komplexa mekaniska interaktioner i flera riktningar. Att förstå vad en 6-axlig kraftsensor är och hur den fungerar hjälper ingenjörer och systemintegratörer att förbättra noggrannhet, säkerhet och prestanda i moderna applikationer.
-
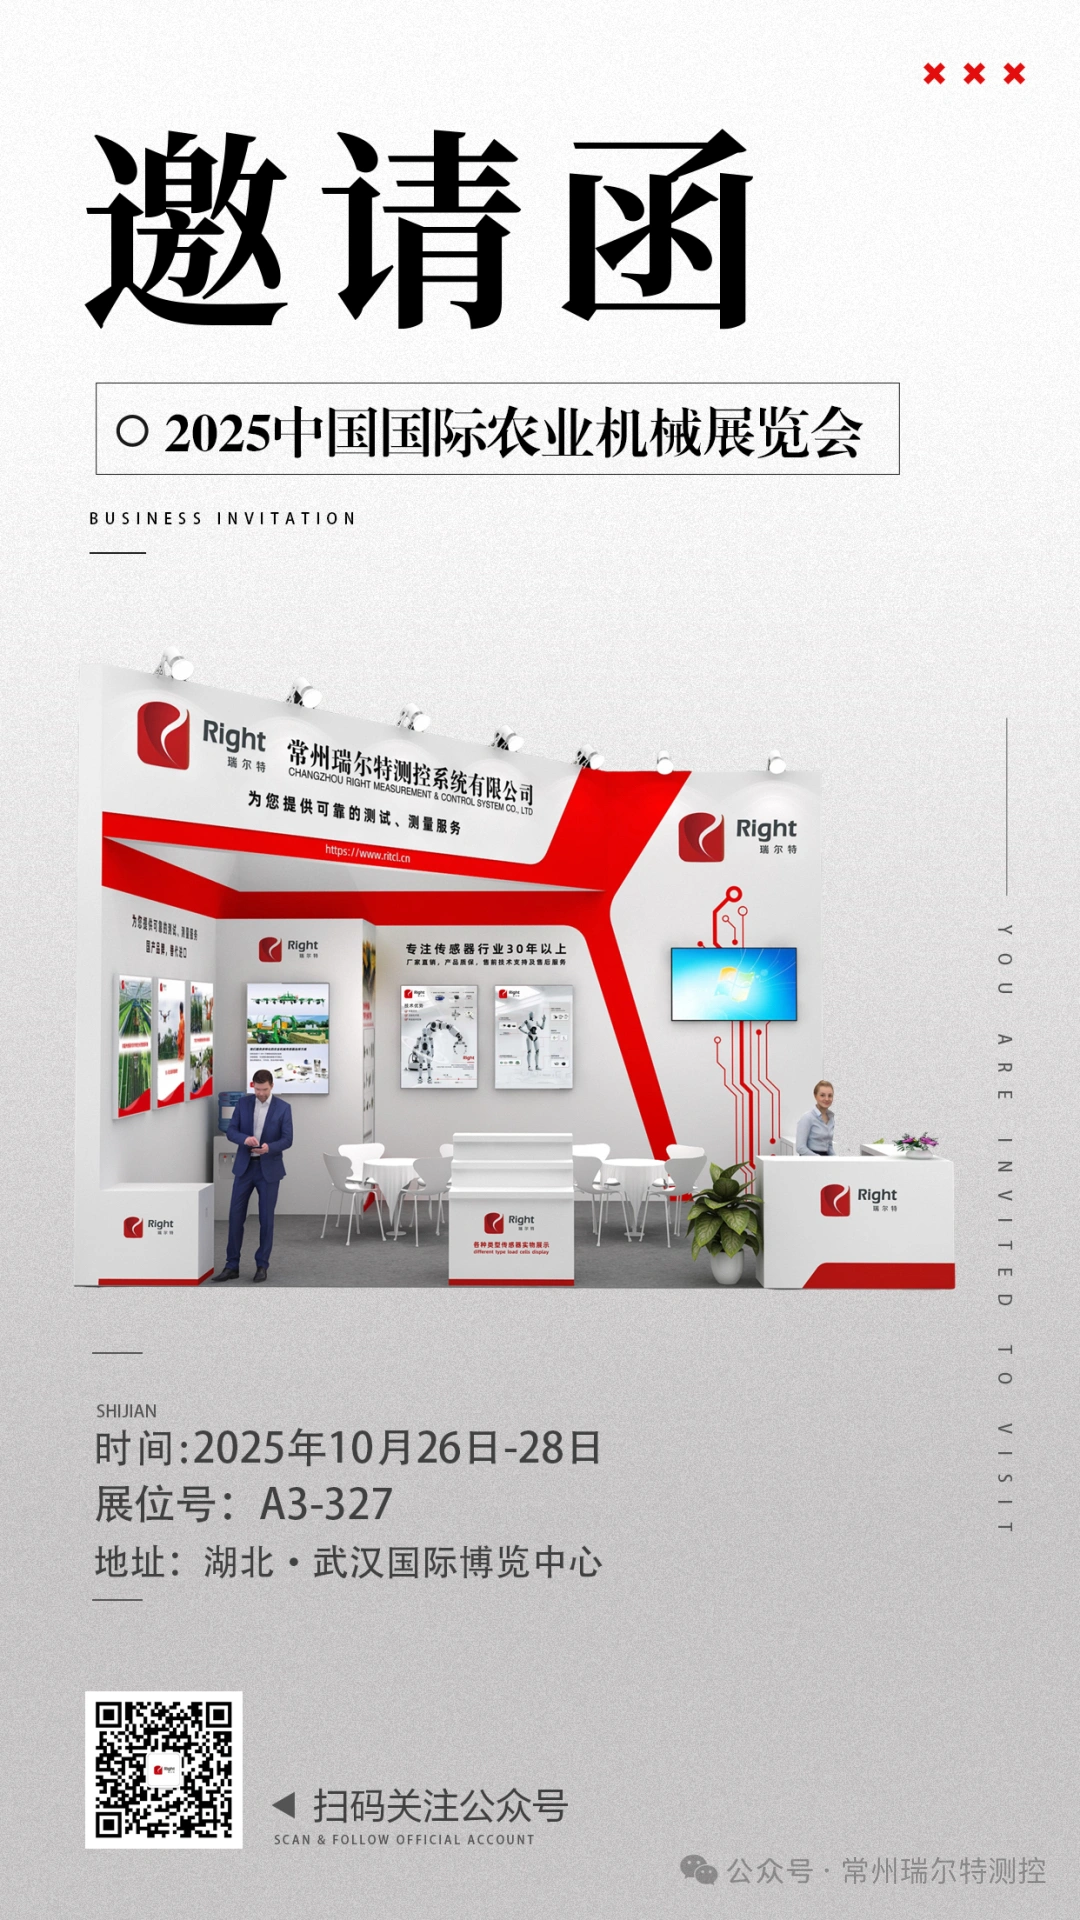
Asiens bästa jordbruksmaskinevenemang kommer, och Changzhou Right kommer att visa upp sina kärnteknologier.
En gyllene höst i Jingchu lovar fruktbara resultat! China International Agricultural Machinery Exhibition 2025 (Wuhan Agricultural Machinery Exhibition) kommer att öppna storartat på Wuhan International Expo Center från 26 till 28 oktober.
-
Inbjudan | Right Technology inbjuder dig uppriktigt att delta i 2025 IEEE/RSJ International Conference on Intelligent Robots and Systems.
Från 19 till 25 oktober kommer 2025 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS 2025), en av världens två ledande internationella konferenser inom robotteknik, att äga rum på Hangzhou International Expo Center.
-
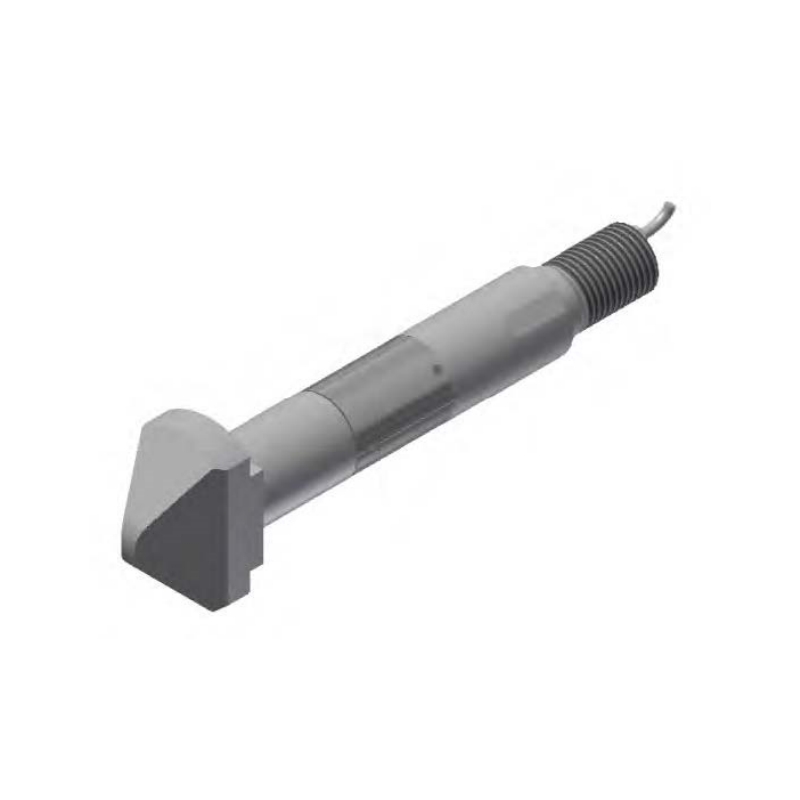
RÄTT MÄT- OCH KONTROLLSYSTEM Lanserar Advanced Custom Pin Load Cell för precisionsapplikationer
I dagens snabbt framskridande industriella värld är behovet av noggranna och pålitliga kraftmätningslösningar större än någonsin. RÄTT MÄT- OCH KONTROLLSYSTEM har insett denna efterfrågan och har introducerat sin senaste innovation: Custom Pin Load Cell, designad för att leverera exceptionell precision, hållbarhet och anpassningsförmåga inom flera branscher.
-
Ökar en förstärkare ljudet
I ljudteknikens värld är det få frågor som är så vanliga som: Ökar en förstärkare ljudet? Det enkla svaret är ja – men inte på det sätt som många tror. En förstärkare skapar inte direkt ljud. Istället stärker den svaga elektriska signaler så att högtalarna kan omvandla dem till starkare och tydligare ljud. Utan en förstärkare skulle många ljudsystem inte kunna producera det kraftfulla ljud av hög kvalitet som vi upplever i musik, filmer och kommunikationsenheter.
-
Vilka är de tre typerna av förstärkare?
Inom området elektronik och ljudteknik spelar förstärkare en central roll för att förstärka svaga signaler och göra dem tillräckligt starka för praktisk användning. Från musiksystem till kommunikationsenheter, förstärkare finns överallt. Men alla förstärkare är inte likadana. Faktum är att de vanligtvis kategoriseras i tre huvudtyper, som var och en tjänar ett specifikt syfte: spänningsförstärkare, strömförstärkare och effektförstärkare.
-
Är en förstärkare bara en högtalare?
I ljudteknikens värld uppstår ofta en vanlig missuppfattning: många tror att en förstärkare är detsamma som en högtalare. Även om båda är viktiga delar av alla ljudsystem, utför de väldigt olika funktioner. Att förstå skillnaden är nyckeln till att uppskatta hur musik, röst och signaler omvandlas till de kraftfulla ljud vi hör varje dag.
-
De mångsidiga tillämpningarna av förstärkare i modern industri
I en tid präglad av snabb teknisk utveckling har förstärkare blivit oumbärliga komponenter i otaliga tillämpningar. Från hemelektronik till avancerade industriella system fungerar förstärkare som kritiska enheter som förstärker svaga signaler till starkare, användbara utgångar. Deras förmåga att förbättra prestanda, förbättra ljudkvaliteten och bibehålla signalintegriteten gör dem till en av de mest använda elektroniska komponenterna i både det dagliga livet och specialiserade industrier.
-
Den växande tillämpningen av digitala indikatorer i moderna industrier
I dagens snabbt växande industrilandskap har precision och noggrannhet blivit viktigare än någonsin. Ett verktyg som spelar en avgörande roll för att säkerställa mätningens tillförlitlighet är den digitala indikatorn. Detta avancerade mätinstrument, även känt som en digital mätare, har hittat breda tillämpningar inom tillverkning, maskinteknik, kvalitetsinspektion och forskningsområden, vilket gör det till en oumbärlig enhet för modern industri.
-
Industriapplikationer | Tillämpning av Rights 48-kanaliga högprecisions 3D kraftövervakningssystem i flygplansfraktnät 3D kraftuppsamlingssystem
På 10 000 meter bär lastnät inte bara lastens vikt, utan också de svåra utmaningarna med turbulent slag och snabba centrifugalkrafter. När ett lastplan flyger genom höga höjder tål lastnätet inte bara vikten av 20 ton last utan utsätts också för tredimensionella stötar och rivningar.
-
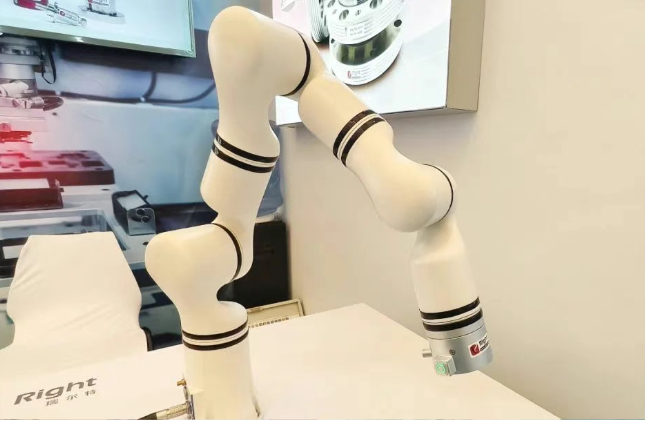
Precisionsavkänning och intelligent körning | Changzhou Right lyser med innovativa avkänningslösningar på AHTE 2025
Från 9 till 11 juli 2025 hölls den 18:e Shanghai International Industrial Assembly and Transmission Technology Exhibition (AHTE 2025), som har väckt stor uppmärksamhet inom området global industriell automation och intelligent montering, framgångsrikt på Shanghai New International Expo Center.
-
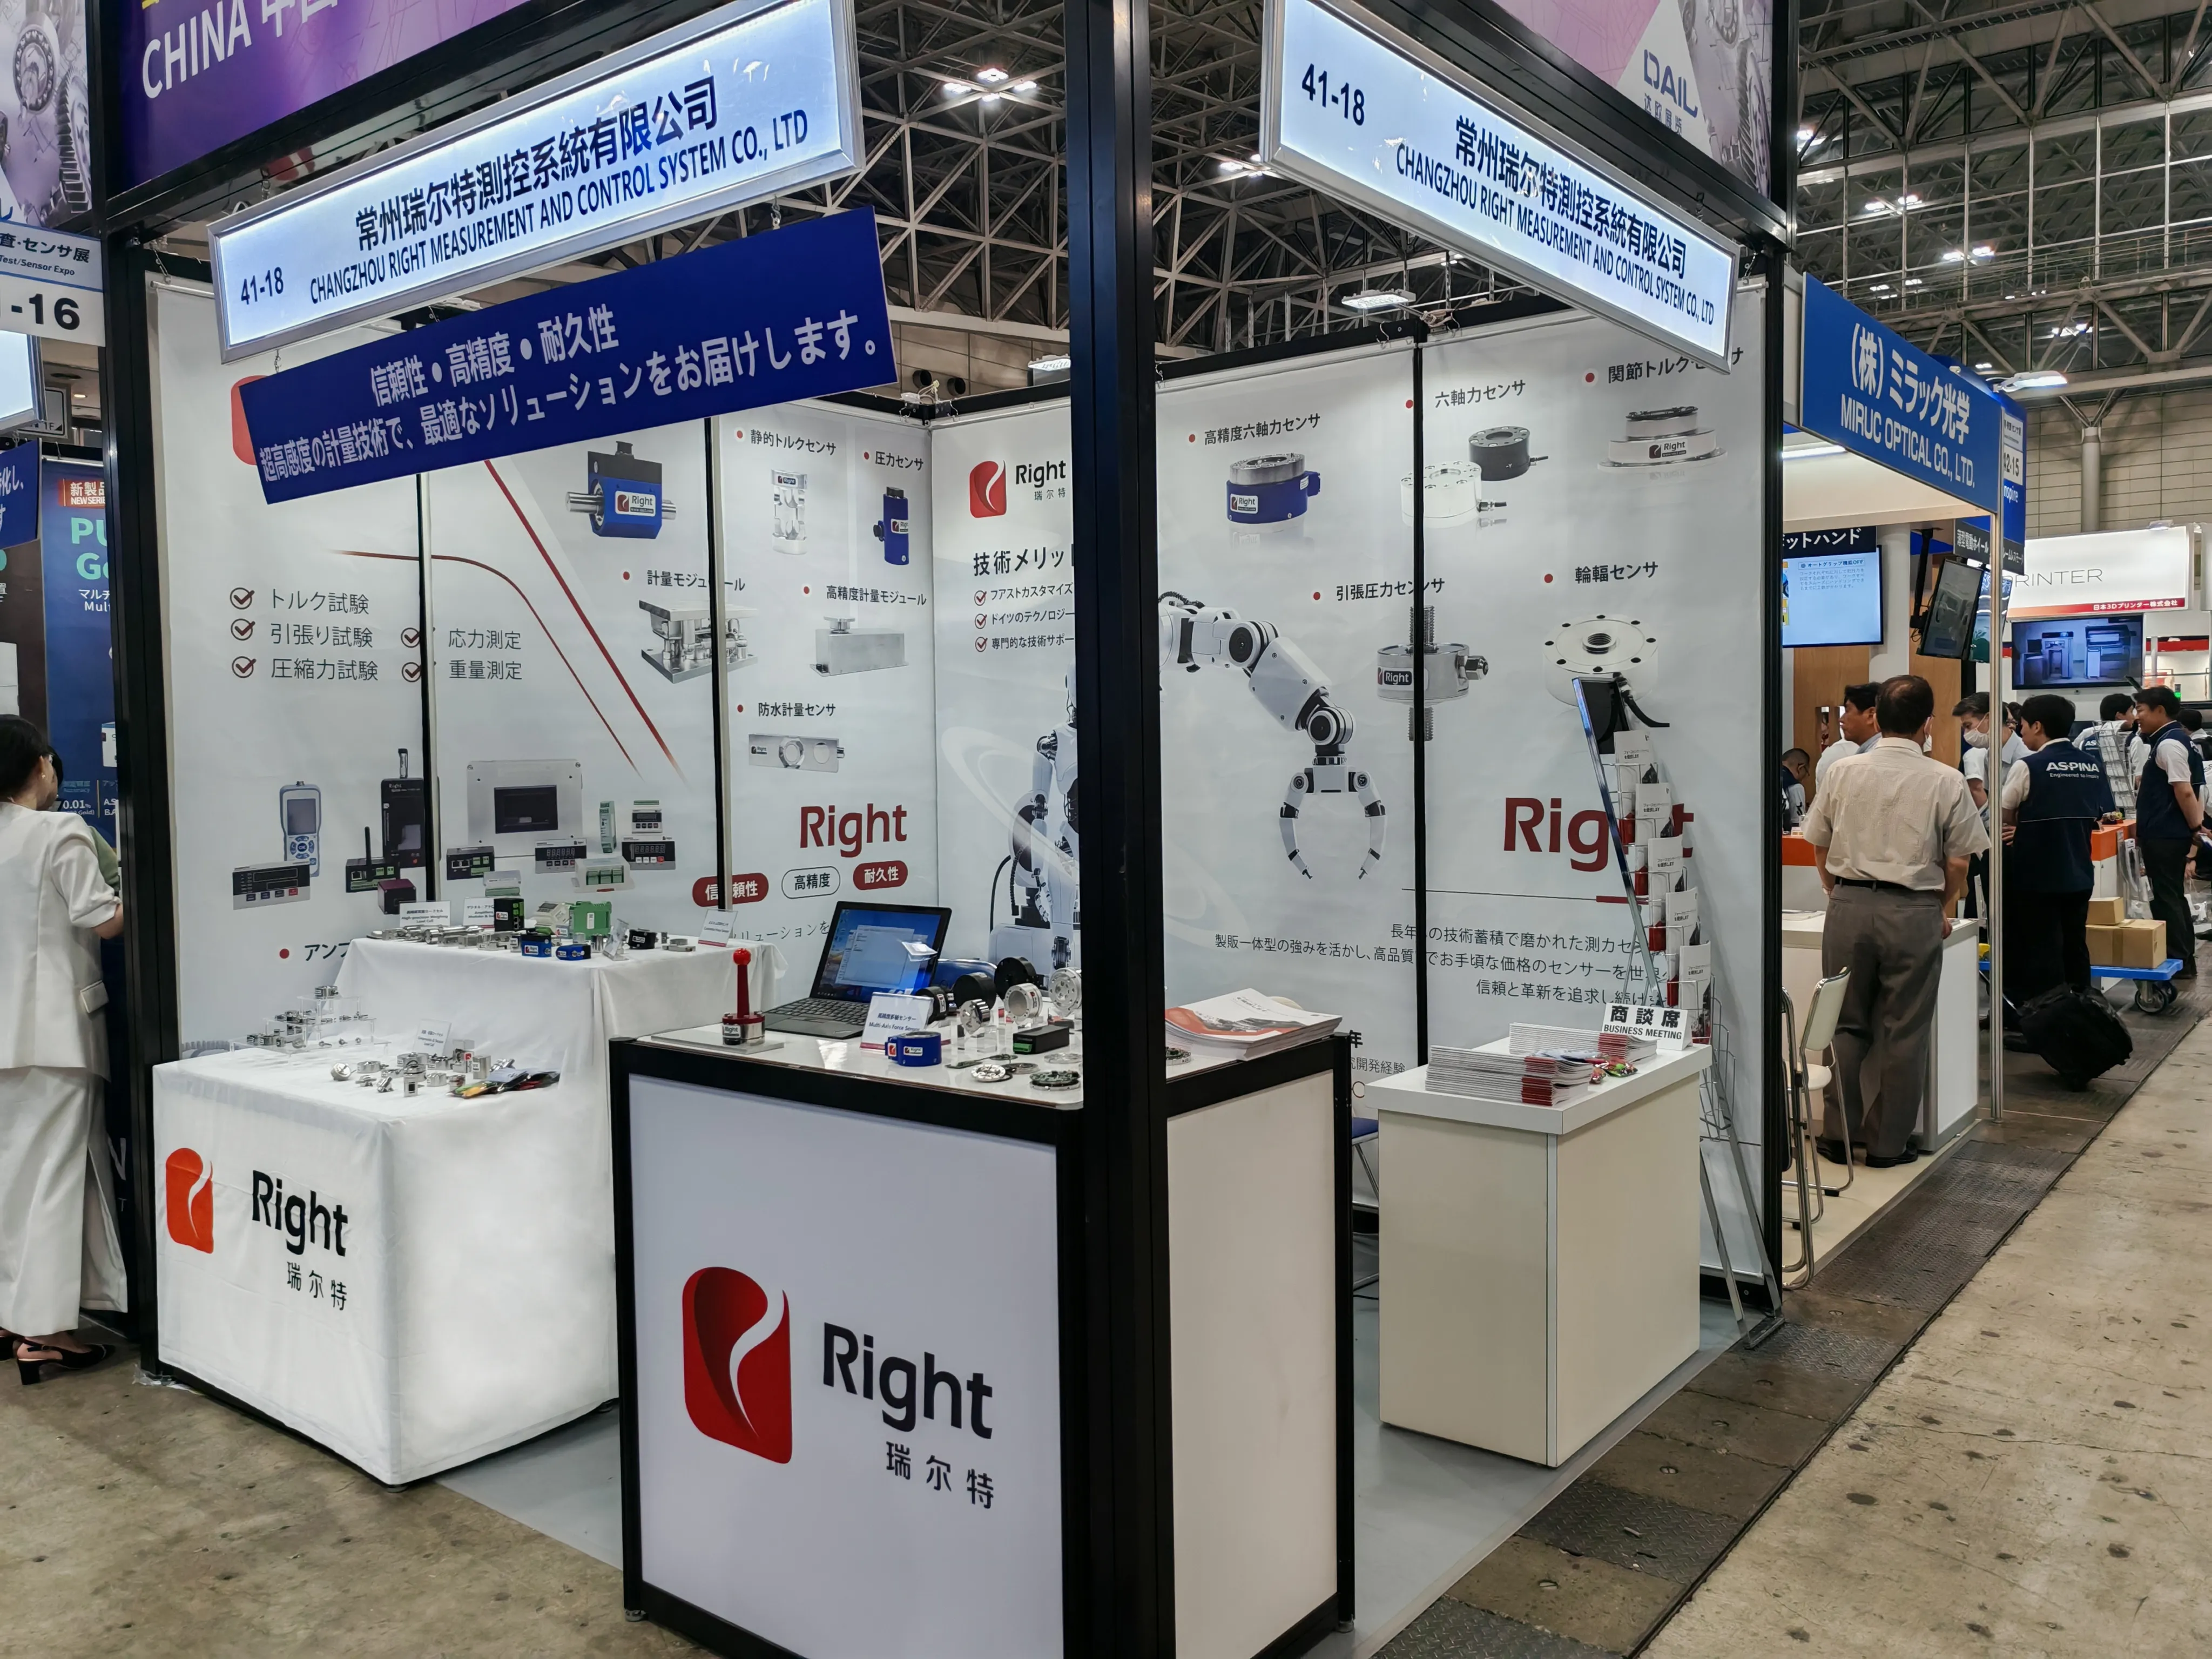
Utställningsrecension | Changzhou Right dök framgångsrikt upp på den 30:e ManufacturingWorld Tokyo -Mechanical Components & Materials Technology Expo och deltog i Asian Manufacturing Event
Utställningsrecension | Changzhou Right dök framgångsrikt upp på den 30:e ManufacturingWorld Tokyo -Mechanical Components & Materials Technology Expo och deltog i Asian Manufacturing Event
-
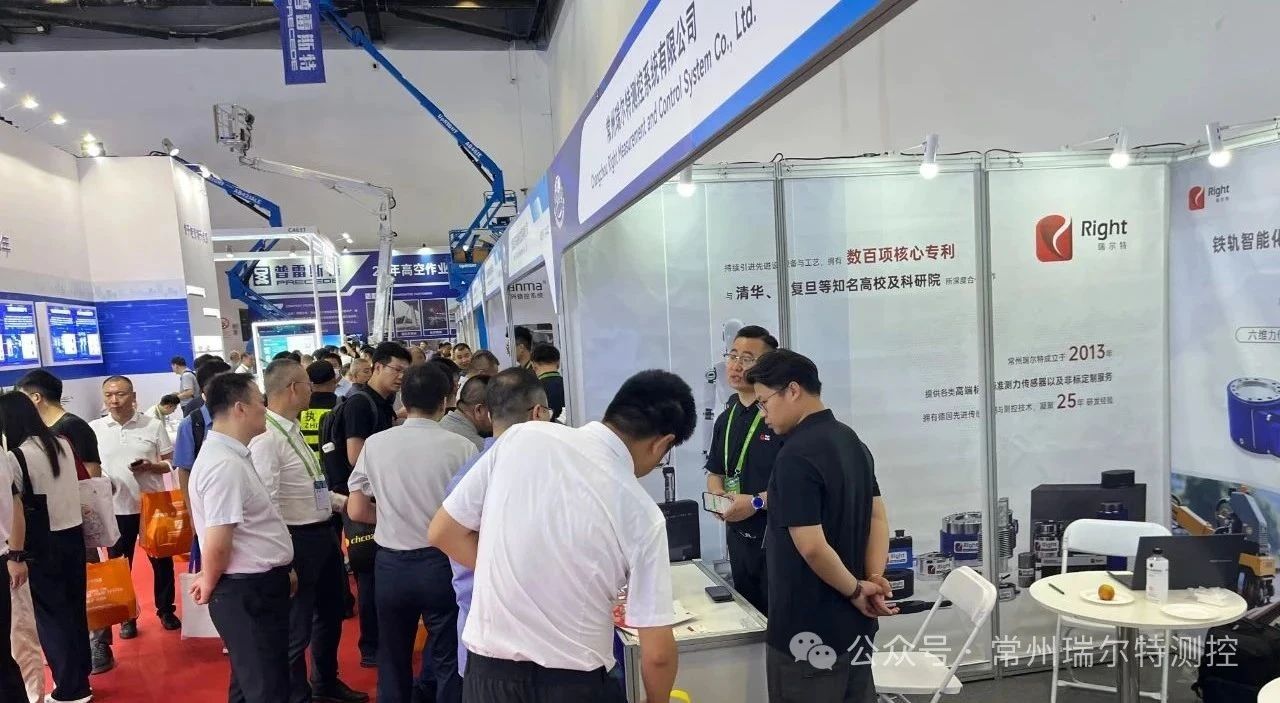
Utställningsrecension | Changzhou Right lyser på den 17:e China International Modern Railway Technology and Equipment Exhibition, förnyar sensorteknologi och eskorterar framtiden för järnvägssäkerhet och intelligens
Peking, 8 juli 2025 —— Den 17:e China International Modern Railway Technology and Equipment Exhibition (MODERN RAILWAYS), det största och mest internationellt inflytelserika järnvägsbranschens evenemang i Asien, öppnades på ett storslaget sätt på China National Convention Center i Peking.
-
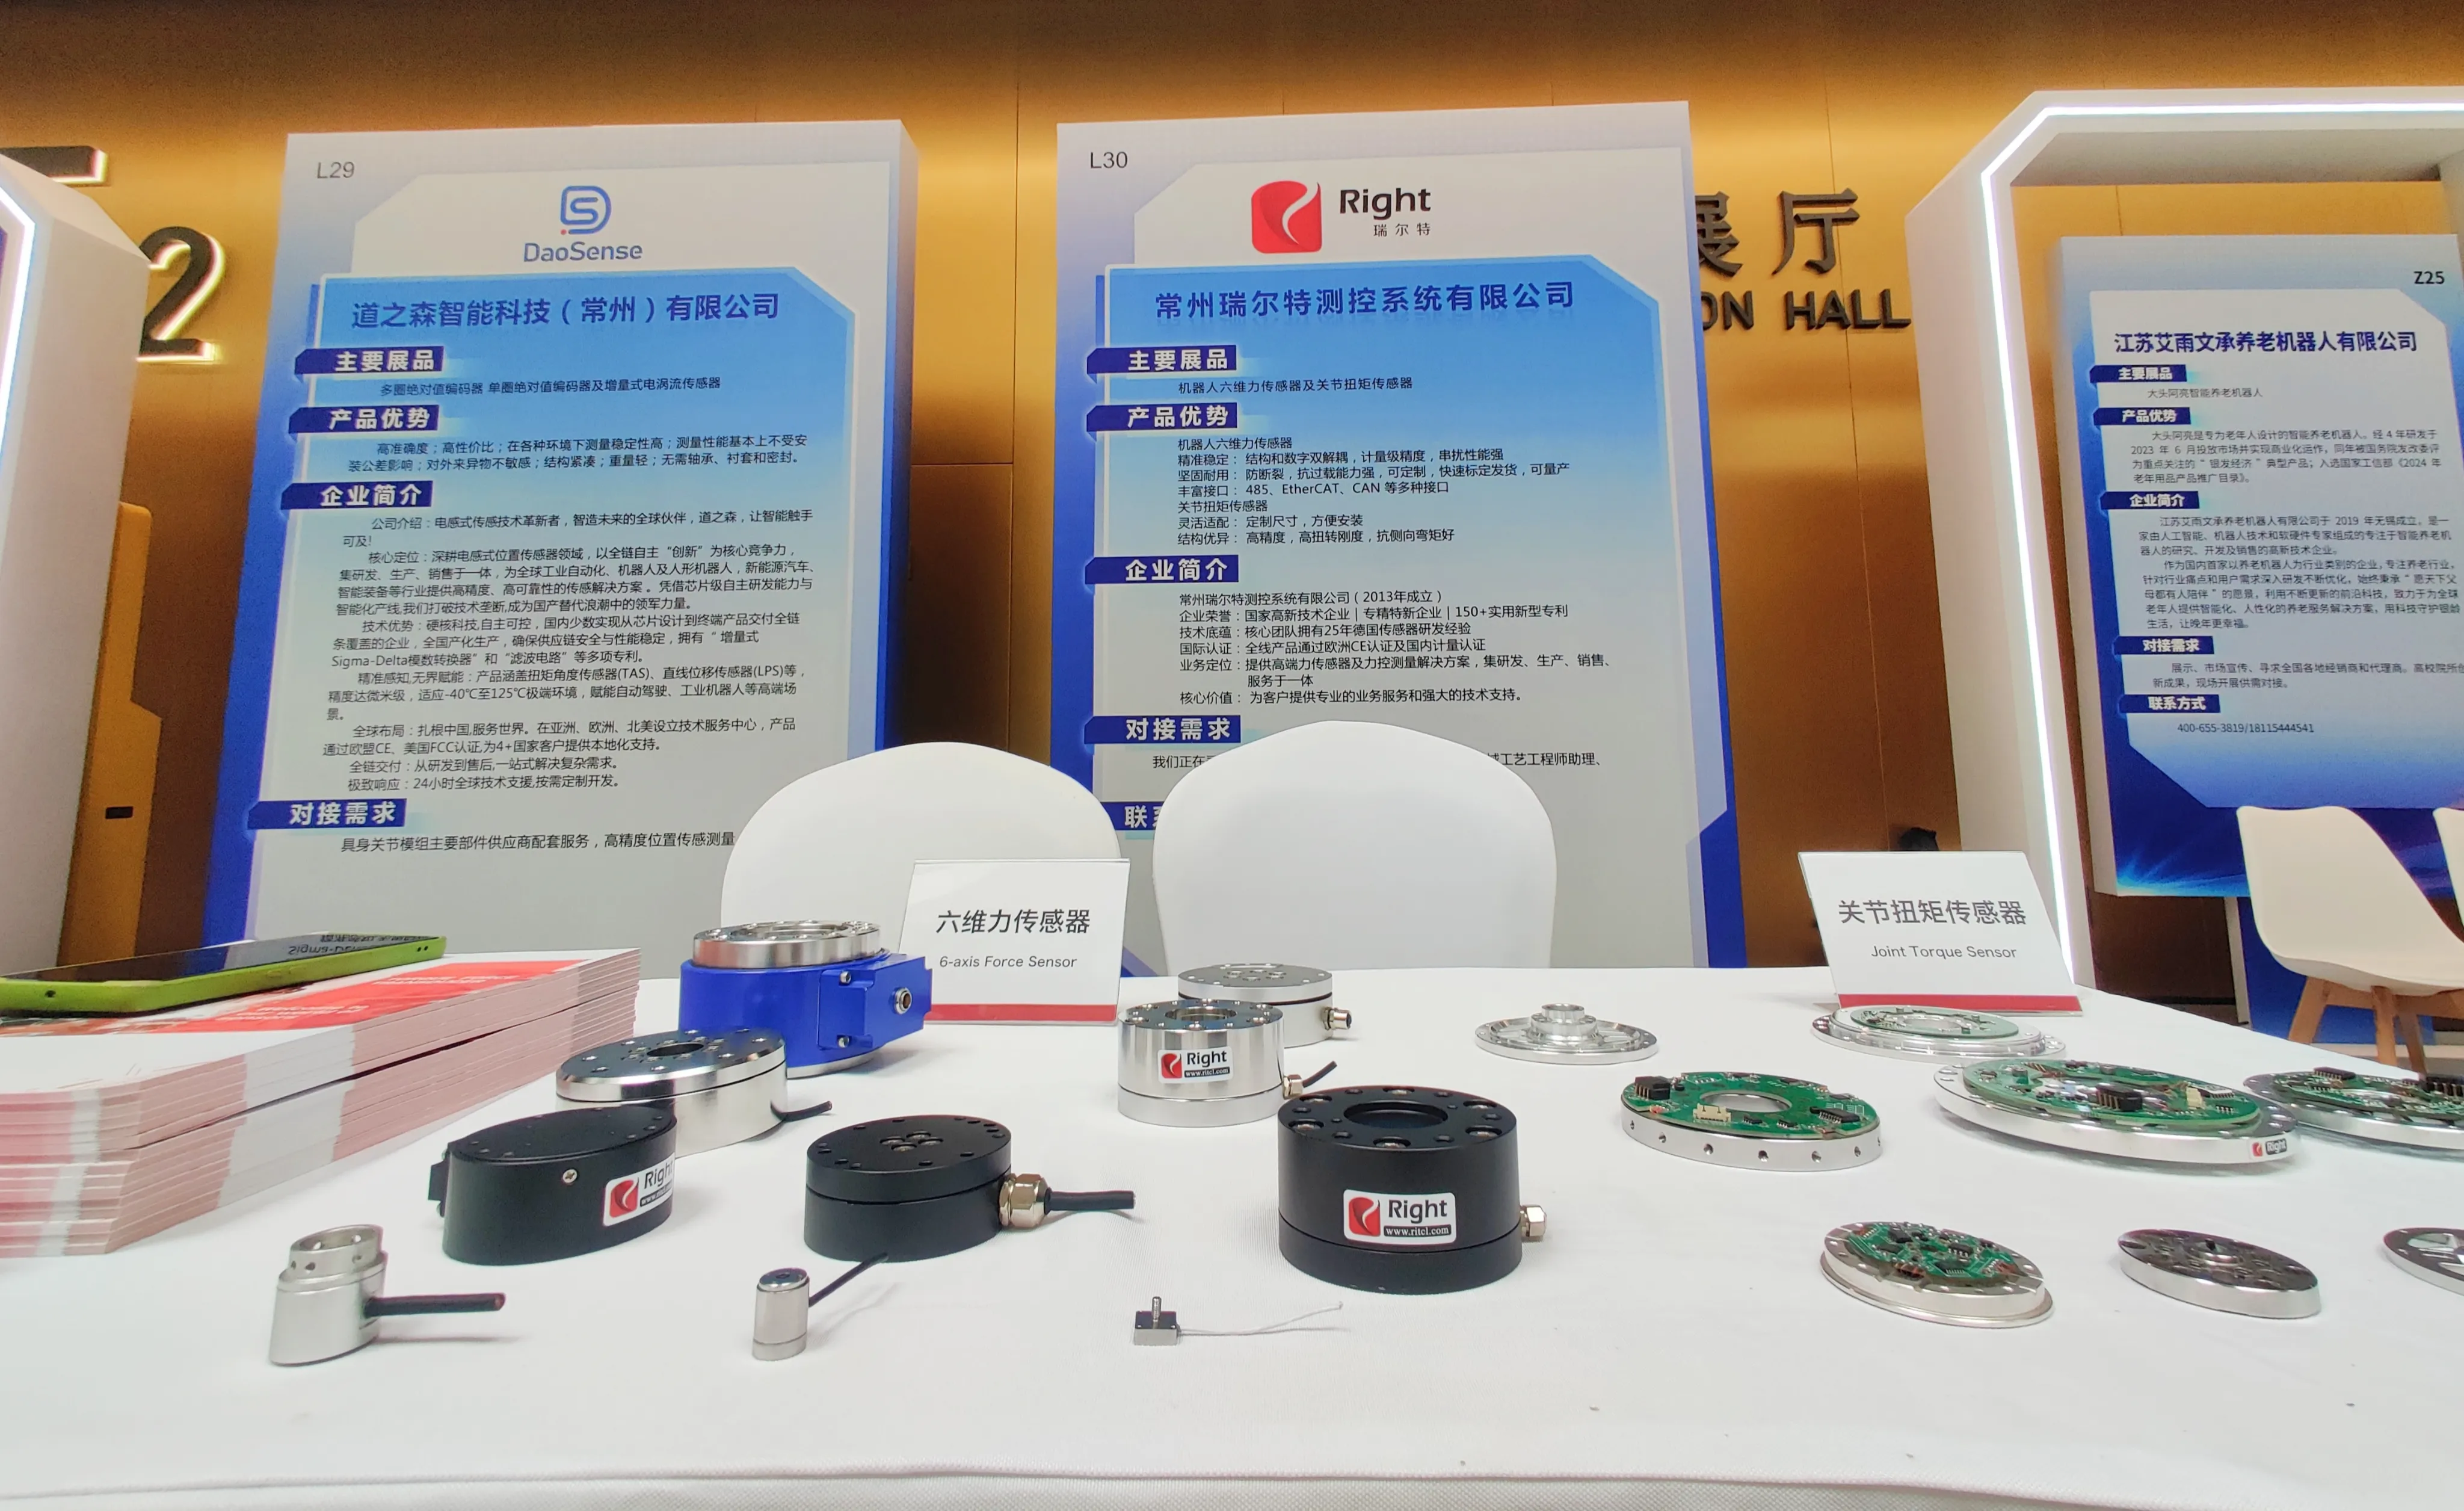
Changzhou Right ger en exakt uppfattning och går samman med Jiangsu Embodied Intelligent Robot Industry Alliance för att gemensamt lansera en ny era av AI+Robots!
Changzhou Right ger en exakt uppfattning och går samman med Jiangsu Embodied Intelligent Robot Industry Alliance för att gemensamt lansera en ny era av AI+Robots!
-

29:E INTERNATIONELLA MACHINE TOOLS, METALLWORKING & AUTOMATION TECHNOLOGY UTSTÄLLNING
Vi inbjuder dig varmt till Malaysia METALTECH & AUTOMEX
-
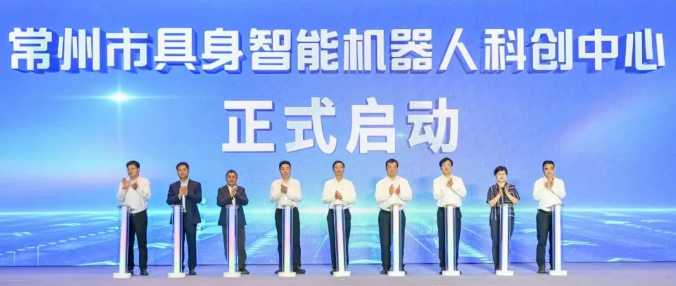
Changzhou Embodied Intelligent Robot Science and Technology Innovation Center och Right Key Project bosatte sig i Wuhan High-tech
Smart Manufacturing Changzhou, "Man and Machine" går hand i hand. Den 29 april hölls Changzhous "hundratals evenemang och tusentals företag" industriella kedjeintegration och förstärkande dockningsevenemang-1028 Robot Special Event. Många auktoritativa experter inom robotteknik över hela landet och mer än 300 representativa företag hemma och utomlands samlades i Wuhan High-tech för att få insikt i utvecklingstrender, länka högkvalitativa resurser, främja teknisk innovation, dela nya möjligheter för förkroppsligande intelligens och arbeta tillsammans för en ny framtid av digital och verklig integration.
-
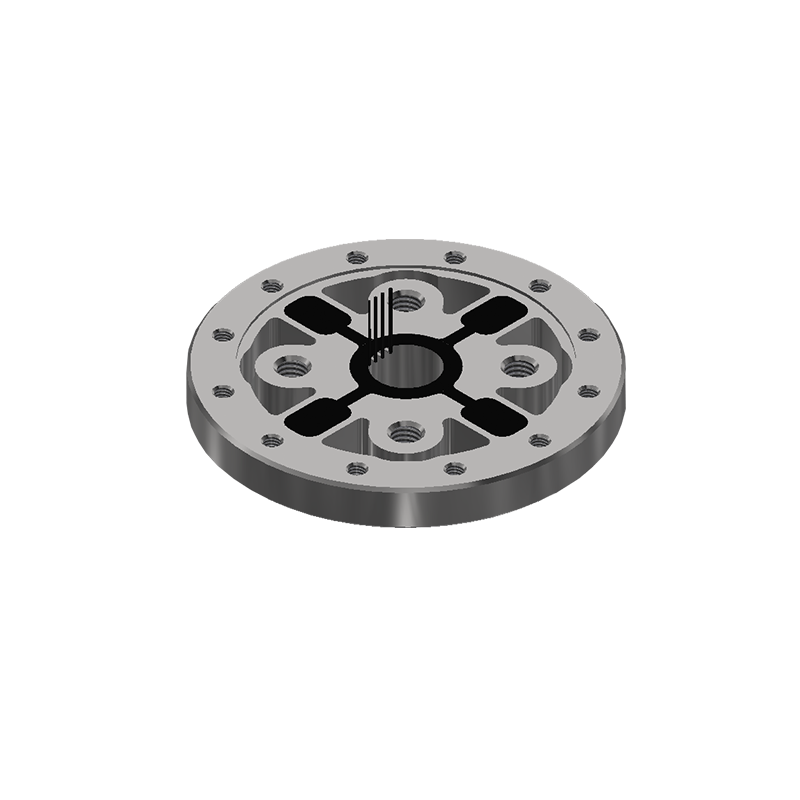
Utforska tillämpningarna av robotledmomentsensorer i modern automation
När robotteknologin fortsätter att utvecklas blir precision och lyhördhet allt viktigare. En komponent som spelar en avgörande roll i denna utveckling är robotledens vridmomentsensor – en enhet som mäter vridmomentet eller rotationskraften vid en robots led. Dessa sensorer är viktiga för att förbättra prestanda, säkerhet och effektivitet hos moderna robotsystem.
-
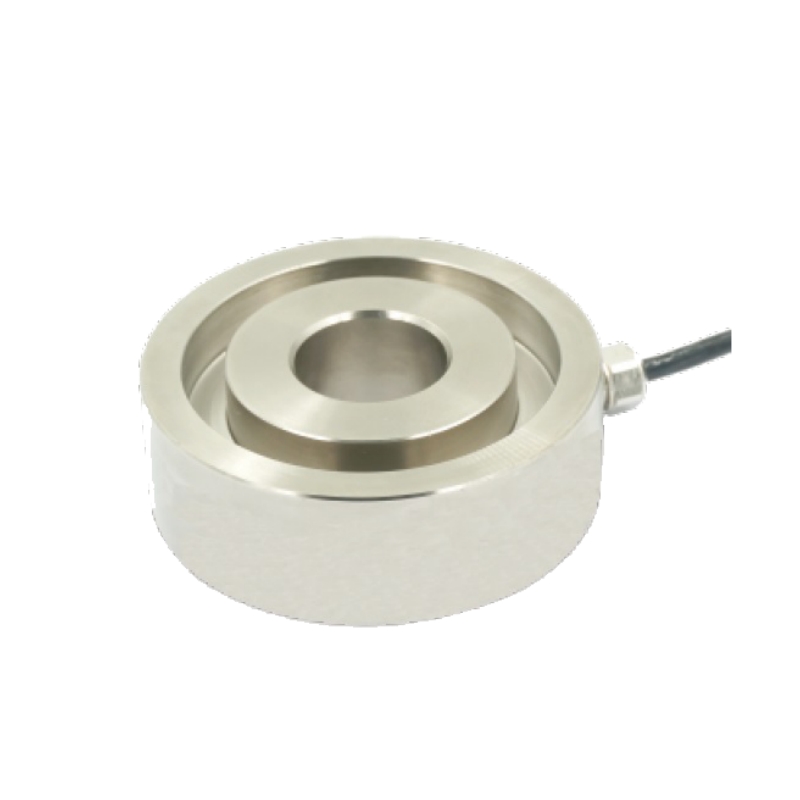
Vad upptäcker en kraftsensor? Förstå dess roll i modern teknik
I dagens allt mer automatiserade och precisionsdrivna värld spelar kraftsensorer en viktig roll inom ett brett spektrum av industrier. Men vad exakt upptäcker en kraftsensor, och varför är det en så kritisk komponent i moderna maskiner och enheter?
-
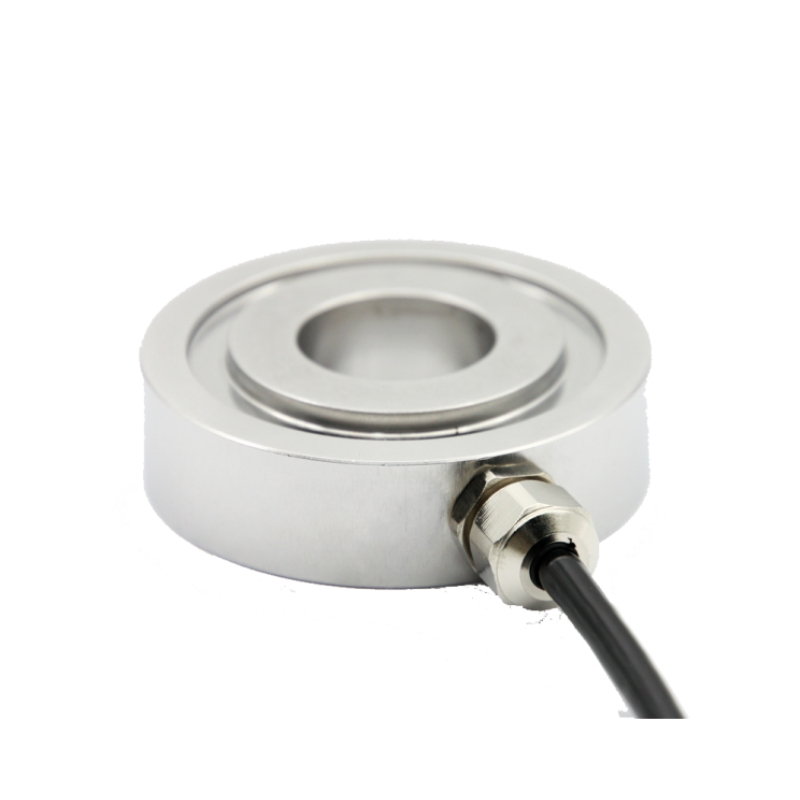
Vad är en kraftsensor av ringtyp?
Inom området industriell automation, robotik och precisionsteknik är noggrann kraftmätning avgörande. Bland de olika kraftavkännande teknologierna utmärker sig kraftsensorn av ringtyp på grund av sin kompakta struktur och höga känslighet. Men vad är egentligen en kraftsensor av ringtyp, och hur fungerar den?
-
Vad är skillnaden mellan en kraftsensor och en trycksensor
I takt med att smarta system, robotik och industriell automation blir mer sofistikerade, har sensorer kommit i centrum för att möjliggöra precision, säkerhet och effektivitet. Bland de mest använda typerna är kraftsensorer och trycksensorer. Även om dessa termer ofta används omväxlande, har de distinkta funktioner och är designade för olika mätändamål. Så vad exakt skiljer dem åt?
-

2-axlig kraftsensor vs 3-axlig kraftsensor: Vilken passar din applikation bäst?
I en tid av smart tillverkning, robotteknik och precisionstestning spelar kraftsensorer en viktig roll för att fånga in realtidsdata för kontroll och analys. Bland de mest använda typerna är 2-axliga och 3-axliga kraftsensorer. Men hur skiljer de sig åt, och vilken är det bästa valet för just din applikation?
-
Hur fungerar en Dual Range Force Sensor?
I dagens högprecisionsteknik och industriella miljöer är noggrann kraftmätning avgörande. Ett av de mest mångsidiga verktyg som utvecklats för att möta detta behov är kraftsensorn med dubbla intervall. Men exakt hur fungerar den här avancerade sensorn, och varför föredras den i allt högre grad över tillämpningar inom robotik, medicinsk utrustning och automatiserade testsystem?
-
Hur väljer man en spänningstrycksensor?
När du väljer en spänningstrycksensor måste du först bestämma vilken kraft som mäts. Kraftsensorer är uppdelade i mekanisk kraft och pneumatisk (hydraulisk) kraft.
-
Arbetsprincip för trycksensor
Trycksensorn får faktiskt mer och mer uppmärksamhet på grund av sin enkla struktur, utmärkta linjäritet och stabilitet och höga utmatningsnoggrannhet.
-
Dela kunskap om momentsensorer
Momentsensorn kan för närvarande delas in i två typer: kontakt och icke-kontakt. Den beröringsfria vridmomentsensorn kallas också en glidande variabel vridmomentsensor.
-
Vad är en kraftsensor? Vilka är dess typer?
Kraft är den direkta orsaken till förändringen i materiens rörelse. Kraftsensorer kan detektera mekaniska storheter som spänning, drag, tryck, vikt, vridmoment, inre spänningar och töjningar.


